船舶路径规划是无人船自主航行的核心,研究在已知或动态环境中,从起点到终点生成安全、平滑、可跟踪、省时的航线,适用于内陆与近海无人船、多无人艇、视觉无人船等场景。我校轮机工程学院和航海学院在智能船舶路径规划方向布局了系列专利,本期图书馆重点推介其中4件专利。
1.一种适用于内陆和近海无人船的路径规划方法(ZL201810959463.9)
该专利第一发明人为我校轮机工程学院吴德烽老师,申请时间为2018年。incoPat数据库显示专利的合享价值度为9分,其中被引次数为29次,技术先进性好。专利针对无人船路径规划方法中单一传统快速拓展随机树(RRT)算法求解不稳定,容易陷入局部最优解的问题,加入预设的人工势场和目标引力来改进RRT搜索算法。具体方法为:首先将地图锐化后输入核心处理器,转化为无人船核心处理器能够识别的环境地图电子数据信息。接着综合考虑无人船起点,途径点,终点,用经改进的快速拓展随机树RRT算法介入进行运算,得出整体基本规划路线。最后用B样条曲线圆滑处理,提高航线可跟踪性与安全性。
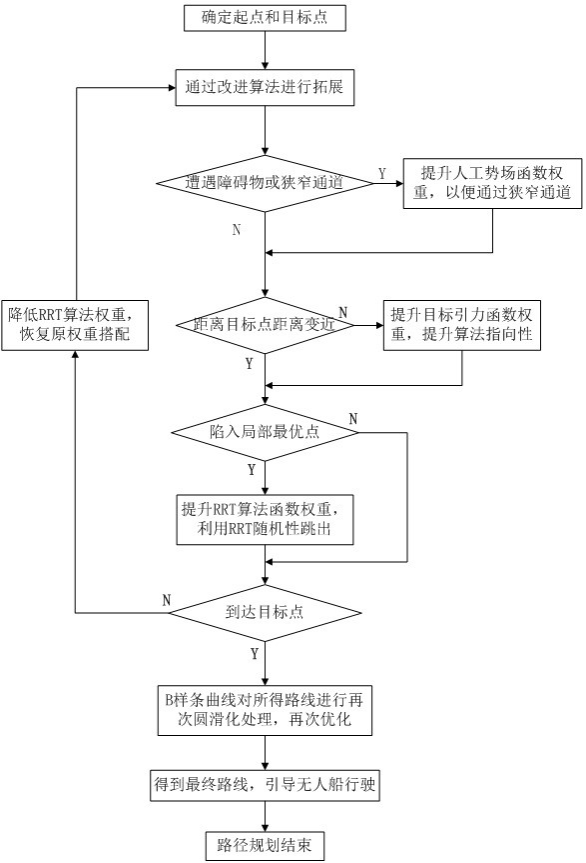
专利1算法流程图
2.一种无人船航迹规划方法、终端设备及存储介质(ZL201910281542 .3)
该专利第一发明人为轮机工程学院周海峰老师,申请时间为2019年。专利针对传统蚁群算法规划路径时未考虑转弯角度越大航速越小这一实际航行特性的问题,对蚁群算法信息素的更新方式进行改进,使规划路径更贴近实际需求情况。具体方法为:(1)根据障碍物分布情况,使用栅格法建立航行区域的二维静态环境模型;(2)考虑转弯角度对航速影响,计算每段航迹航行时间与总时间T;(3)改进蚁群算法信息素更新方式,由按路径总长度更新改为按航行的总时间更新,使规划结果朝时间更短方向进化。
3.无人船艇航线规划方法、系统及存储介质(ZL202210597763.3)
该专利第一发明人为航海学院甄荣老师,申请时间为2022年。专利针对已有无人船艇航线规划算法收敛速度慢,规划路径转弯次数多、转角大,影响路径跟踪并增加碰撞风险的问题,先以无向连通图计算得到的初始路径作为算法的先验信息,再通过DP(Douglas-Peucker)轨迹压缩算法进行路径压缩并对曲率变化大的路径段进行转角优化,有效提升规划算法的收敛速度以及无人船艇的航行安全性能。
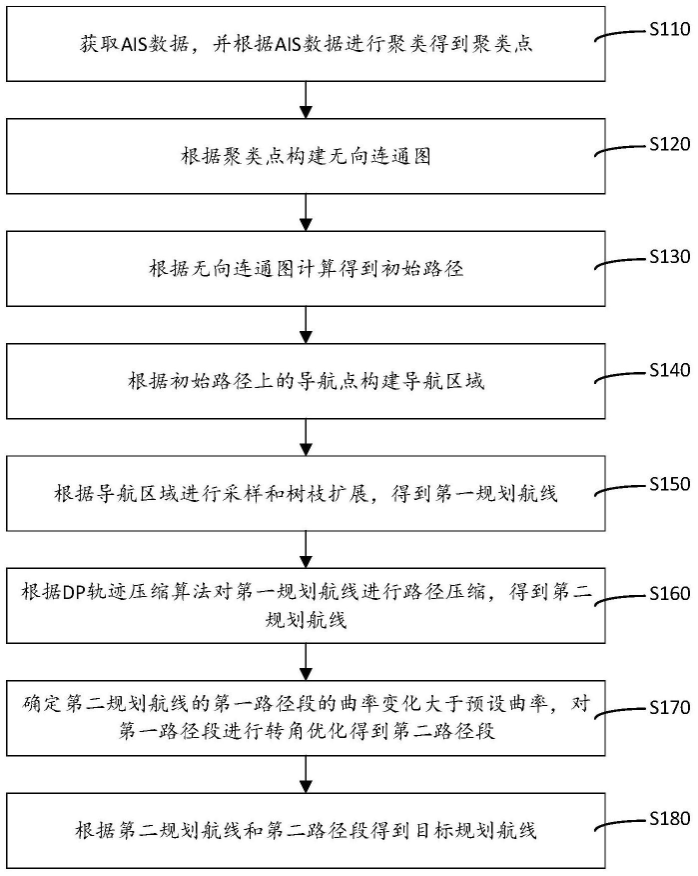
专利2算法流程图
4.一种智能船的避障路径规划方法及系统(ZL202310165870.3)
该专利第一发明人为轮机工程学院俞万能老师,申请时间为2023年。专利针对近海复杂水域中,单一动态窗口(DWA)算法前瞻性不足;单一近端策略优化(PPO)算法收敛慢、奖励稀疏、易陷入死锁区域等问题,利用动态窗口DWA算法评价函数中的角度分量、距离分量和速度分量改进PPO算法的奖励函数,提升PPO算法的规划精度。具体方法为:(1)获取目标智能船感知范围内的障碍物状态信息和目标智能船状态信息并构建危险度隶属函数;(2)利用危险度隶属函数评估目标智能船与感知范围内障碍物的碰撞危险度;(3)当碰撞危险度大于所述危险度阈值时,根据目标智能船状态信息和障碍物状态信息应用改进PPO算法,得到最优避障策略并控制所述目标智能船行进。
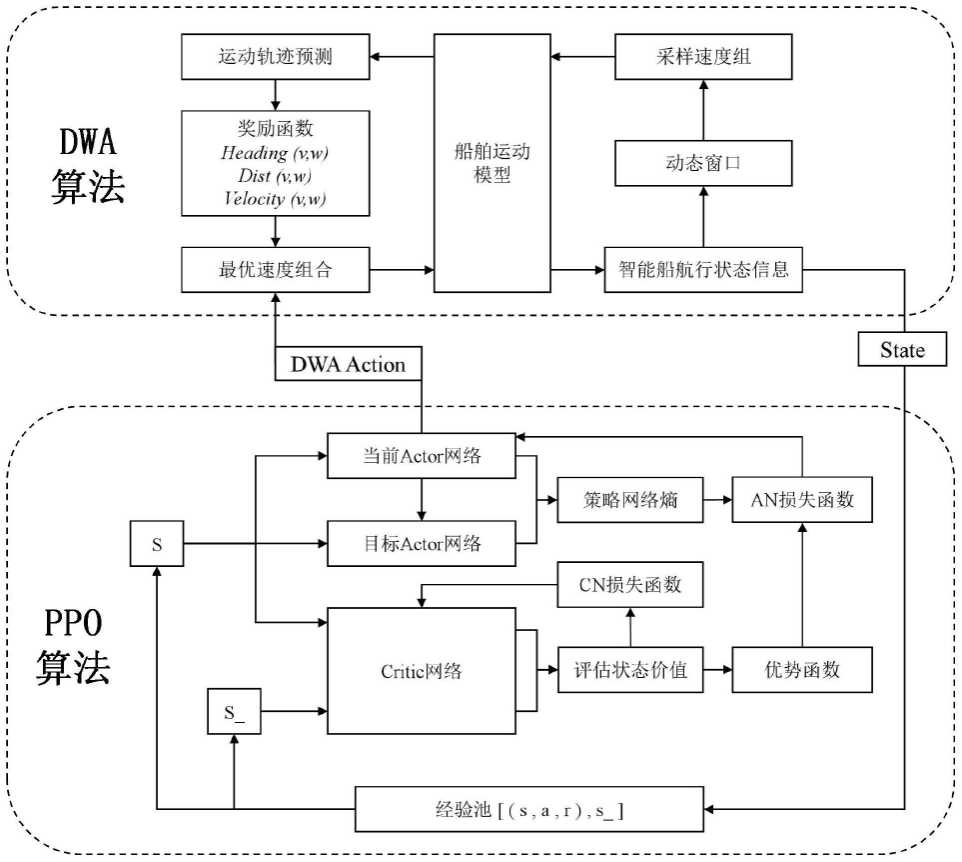
改进PPO算法的结构图
注:专利检索平台为Incopat专利数据库,检索时间为2026年11月2日。
文字:蔡振亮 编辑:谢晓燕 一审:林丽 二审:李晞 三审:戴乐阳

 微信公众号
 图书馆微博
 移动图书馆
 座位预约